Envia-nos um email
Produtos
Robô de escalada de parede por sucção

Robô de escalada de parede por sucção

Model:WD-CR3
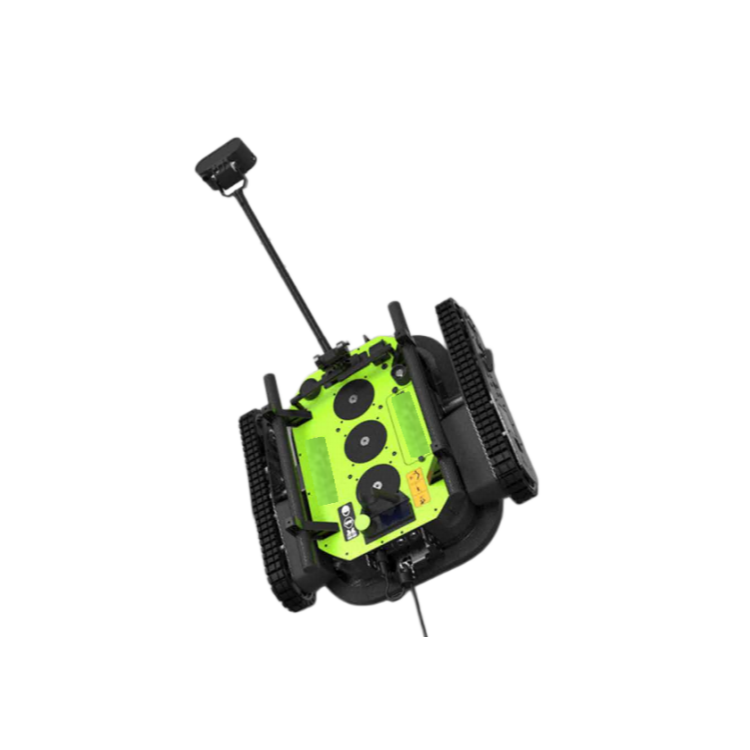
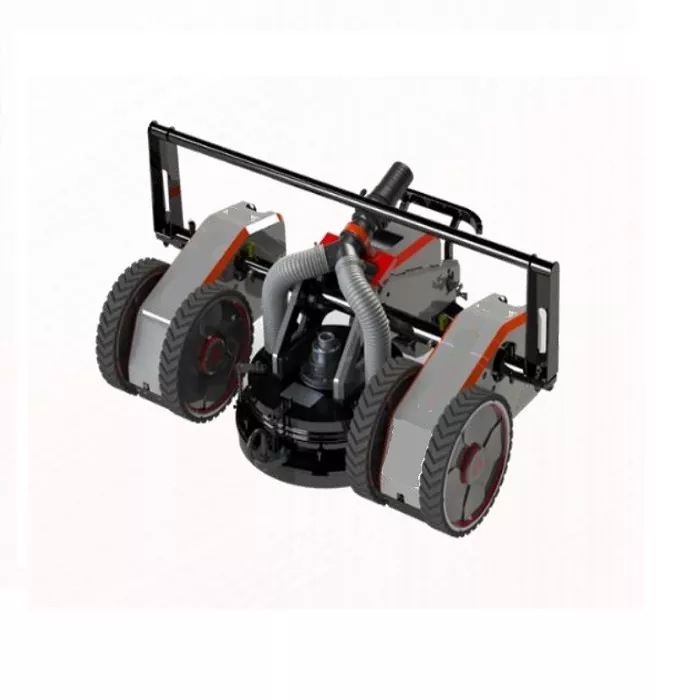
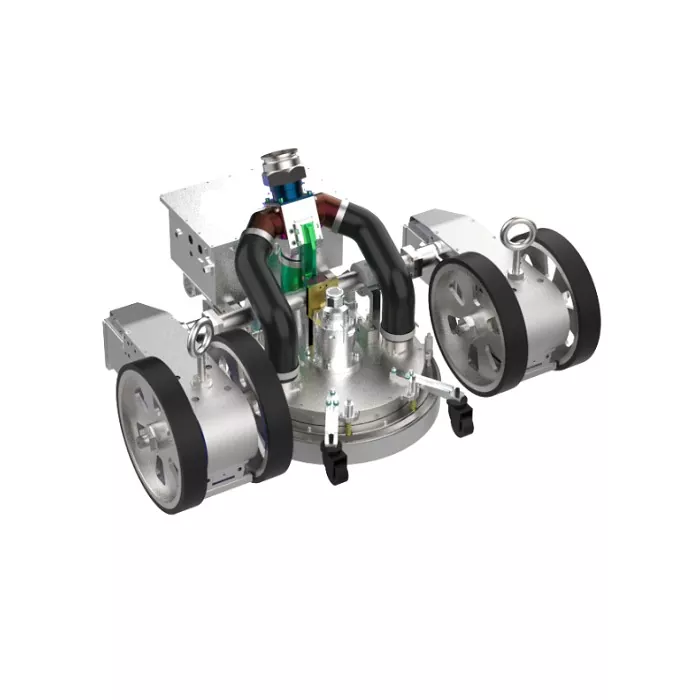
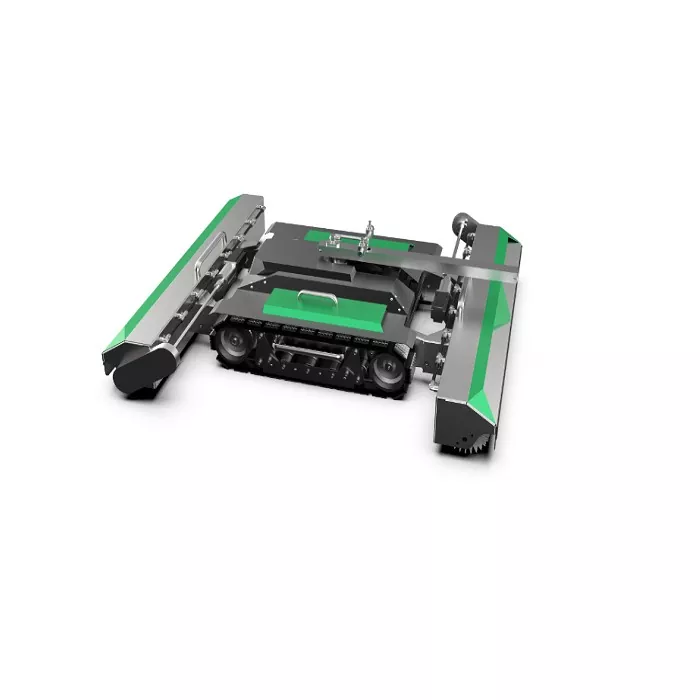
Este robô de sucção autônomo para escalar paredes foi projetado para inspeção de infraestrutura em grandes altitudes em superfícies de concreto. Utilizando adsorção avançada de pressão negativa, o robô de sucção para escalada em parede garante adesão estável e movimento preciso em temperaturas que variam de -20°C a +50°C. Equipado com câmeras duplas 1080P e sistemas de detecção de IA, ele substitui o trabalho manual para operações baseadas em contato mais seguras e eficientes. Com uma carga útil ≤5 KG e design modular, este robô integra gerenciamento de dados para monitoramento abrangente da integridade estrutural.

Introdução: O Desafio das Operações em Alta Altitude

A manutenção de infraestruturas, especialmente de estruturas de betão de grande escala, como pontes, barragens e edifícios altos, enfrenta há muito tempo desafios significativos. Os métodos tradicionais dependem fortemente de trabalho manual envolvendo cordas e andaimes, o que representa graves riscos de segurança para os trabalhadores. Além disso, a inspeção humana é muitas vezes subjetiva, ineficiente e difícil de padronizar. Para resolver esses problemas ambientais e operacionais, nosso robô de sucção para escalar paredes totalmente autônomo oferece uma solução transformadora. Ao aproveitar os princípios de adsorção por pressão negativa a vácuo, este sistema cria uma fixação segura em superfícies verticais, permitindo operações automatizadas seguras e precisas em ambientes complexos.

Tecnologia Central: Adsorção Avançada de Pressão Negativa

No coração do nosso sistema está o独创吸附系统 (sistema de adsorção original). Ao contrário dos rastreadores magnéticos limitados a superfícies de aço, o robô de sucção para escalada em paredes é projetado especificamente para a grande maioria das infraestruturas que consistem em concreto. O mecanismo gera uma pressão negativa em relação à pressão atmosférica entre o robô e a superfície da parede. Esta tecnologia permite que o robô adira firmemente a diversas superfícies de materiais, garantindo estabilidade mesmo durante tarefas baseadas em contato. Seja operando em ambientes internos ou externos, o robô mantém o desempenho em uma ampla faixa de temperatura de trabalho, de -20°C a +50°C, tornando-o adaptável a diversos climas globais.

Principais recursos e especificações técnicas

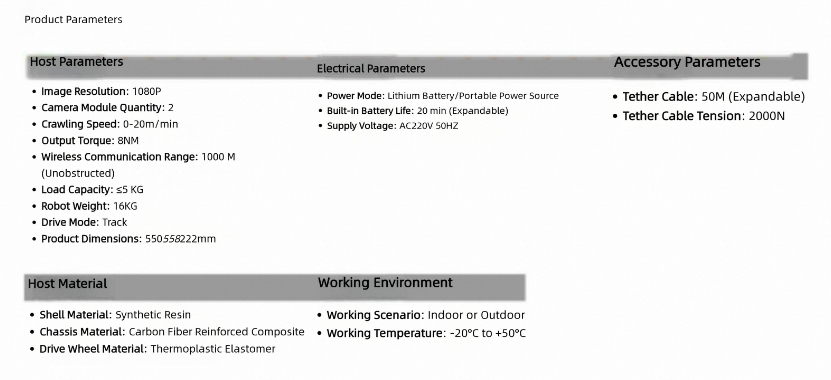
O robô de sucção para escalar paredes foi construído para oferecer durabilidade e inteligência. Construído com uma carcaça de resina sintética e um chassi composto reforçado com fibra de carbono, equilibra a mobilidade leve (peso total de 16 kg) com uma integridade estrutural robusta. Os principais destaques técnicos incluem:

Visão de alta definição: Equipado com 2 módulos de câmera que oferecem resolução de 1080P, fornecendo feedback visual claro para operadores remotos.

Mobilidade Ágil: Capaz de subir velocidades de 0 a 20m/min com um torque de saída de 8NM, permitindo navegar eficientemente por obstáculos verticais.

Operação Estendida: Alimentado por baterias de lítio ou fontes de energia móveis, oferece 20 minutos de operação contínua (expansível), suportado por um cabo de 50M (expansível) com resistência à tensão de 2000N.

Conectividade robusta: Um alcance de comunicação sem fio de até 1000M (desobstruído) garante controle e transmissão de dados em tempo real.


Sistemas Inteligentes e Integração de Dados

Além da escalada física, este robô serve como um terminal de dados inteligente. Possui um sistema de controle integrado inteligente onde “tudo está sob controle”. O sistema de posicionamento espacial garante a rastreabilidade do caminho de inspeção. Crucialmente, o robô atua como um nó em um ecossistema de dados maior. Ele agrega dados de suas ferramentas integradas e de seu próprio status operacional em uma plataforma unificada. Isso facilita a criação de “Arquivos de Saúde Estrutural” e permite a análise de big data para manutenção preditiva. O design modular permite que os usuários troquem cargas facilmente, adaptando o robô de sucção para escalada de paredes para limpeza, retificação ou detecção detalhada de rachaduras.Aplicações: Transformação de fluxos de trabalho baseados em contato

A versatilidade do robô de sucção para escalar paredes se estende a vários setores que exigem automação baseada em contato. É ideal para:Inspeções críticas de segurança: Substituir humanos em zonas de alto risco (alta altitude) para eliminar riscos de queda.Tarefas repetitivas: Executar varredura ou limpeza mecânica e repetitiva com maior consistência e precisão do que trabalhadores humanos.Ambientes Complexos: Operar em superfícies de concreto ásperas onde outros métodos de adesão podem falhar.

Enviar consulta
Informações de contato
  • Endereço

    Sala 3025, Edifício 1, Zona F, Guangxuan Road, Base da Sede Internacional do Aeroporto, Distrito de Dongli, Cidade de Tianjin, China

📧 Consulta de vendas

Consultoria de vendas profissional e soluções personalizadas para ajudá-lo a obter cotações de produtos e serviço dedicado.

📝 Formulário de consulta

Preencha nosso formulário de consulta rápida e nossa equipe comercial responderá prontamente à sua solicitação.

🛠️ Suporte Técnico

Assistência técnica 24 horas por dia, 7 dias por semana e solução de problemas remotos para garantir operações estáveis ​​e resolução rápida de problemas.

📍 Locais de escritórios

Rede global de escritórios que cobre a América do Norte, Europa e Ásia-Pacífico para suporte localizado.
✈️ Tianjin Weide Aviation Technology Co., Ltd.

🚀 Carreira

Explore novas oportunidades de carreira e junte-se a uma equipe dinâmica e inovadora para crescimento e avanços mútuos.
E-mail
info@tjwdhk.cn
Endereço
Sala 3025, Edifício 1, Zona F, Guangxuan Road, Base da Sede Internacional do Aeroporto, Distrito de Dongli, Cidade de Tianjin, China
X
Utilizamos cookies para lhe oferecer uma melhor experiência de navegação, analisar o tráfego do site e personalizar o conteúdo. Ao utilizar este site, você concorda com o uso de cookies. política de Privacidade
RejeitarAceitar