Envia-nos um email
News & Insights

De quanto cachorro-robô você realmente precisa? Um guia especificação por especificação para carga útil, torque e classificação IP

De quanto cachorro-robô você realmente precisa? Um guia especificação por especificação para carga útil, torque e classificação IP

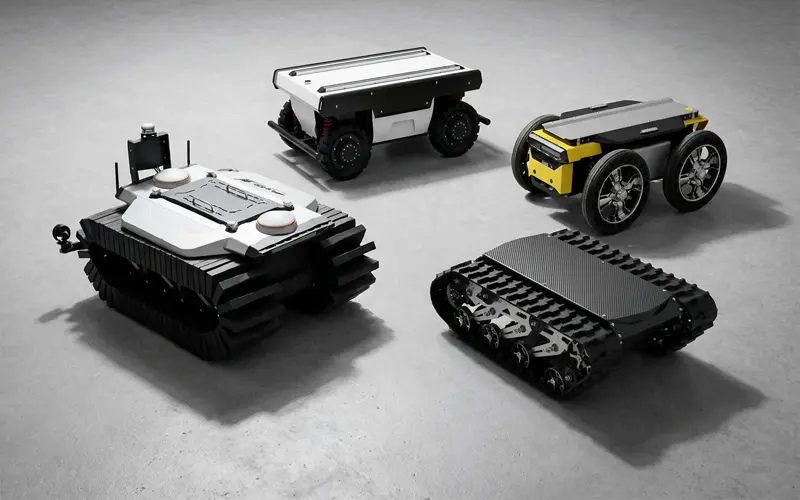
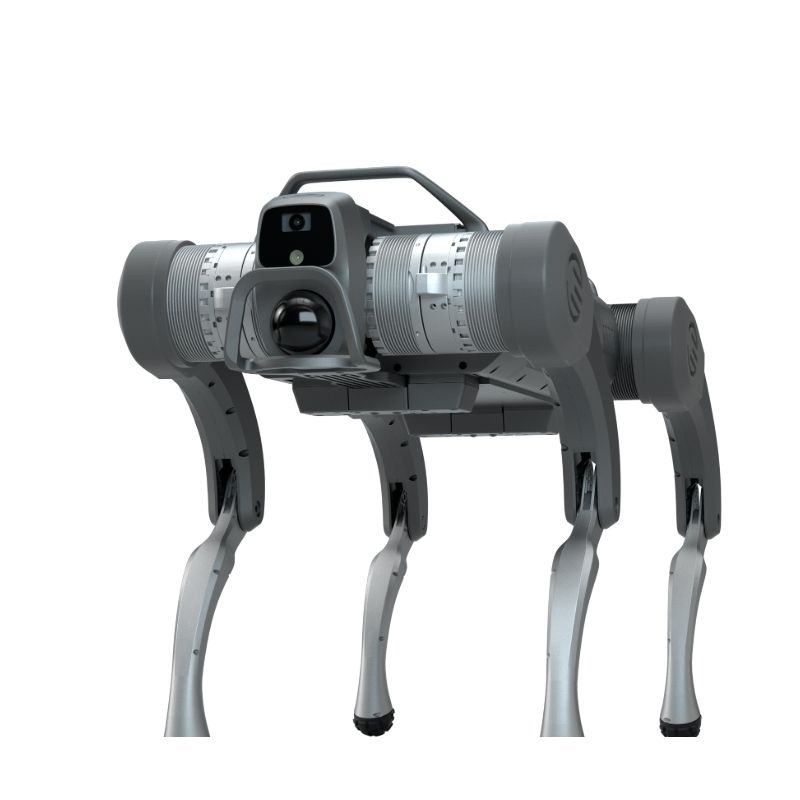
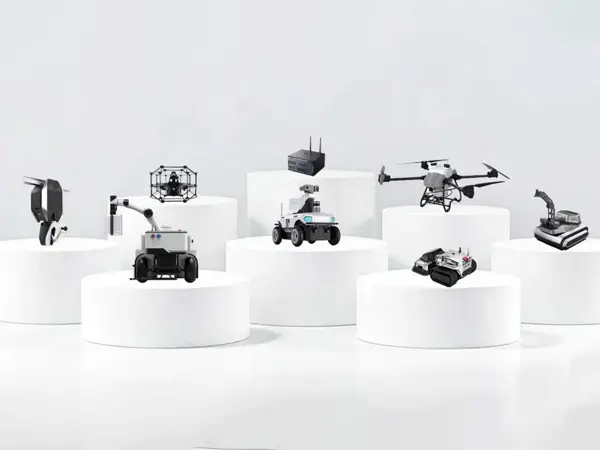
A referência de um engenheiro de compras para combinar plataformas quadrúpedes com condições reais do local — com toda a linha de modelos Weide disposta lado a lado.

A resposta curta

A maioria das compras de cães-robôs industriais falha por um de dois motivos: a plataforma é muito pequena para a carga útil ou a classificação de IP é muito baixa para o site. A proteção de carga e entrada decide o resultado antes que qualquer recurso de software seja importante.

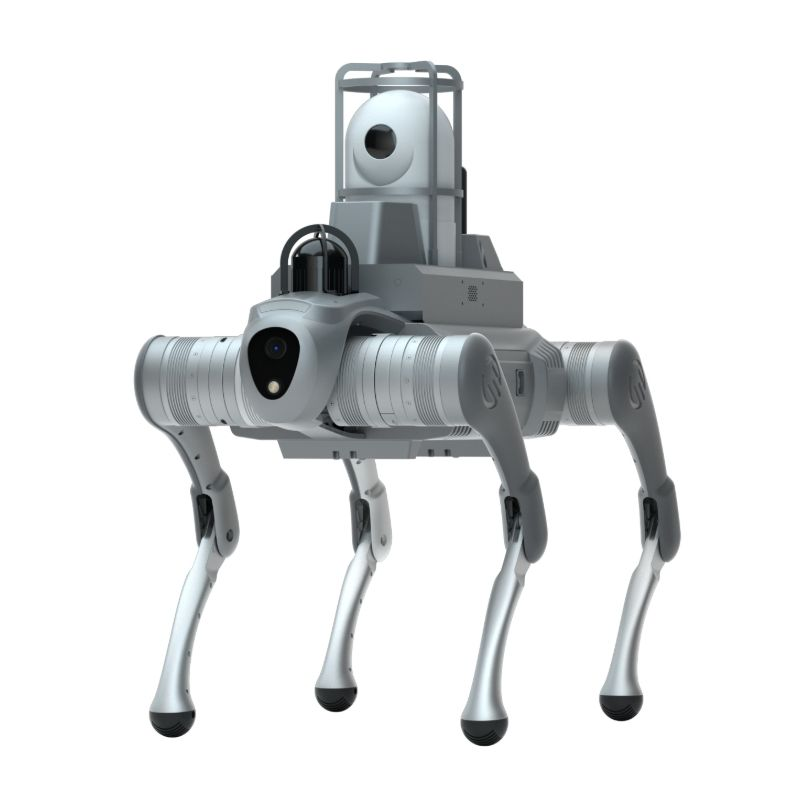
Weide constrói dez plataformas quadrúpedes e com rodas em três classes de carga. As linhas divisórias são simples:

Carga útil de 8–12 kg — inspeção, pesquisa e ensino. WD-X1, WD-L1, WD-C1, WD-L1W, WD-C1W.

Carga útil de 30–100 kg — ferramentas manuais pesadas, cargas de resgate, reconhecimento de incêndio. WD-E1, WD-E1W, WD-M1.

Carga útil de 170 kg — equipamentos industriais fixos, como monitores de incêndio, conjuntos PTZ e pilhas de sensores ambientais. WD-S1, WD-S1W.

Se a sua carga útil for superior a 30 kg, apenas a série S se aplica. Se o seu local for uma área classificada como perigosa, apenas o WD-EX1 se aplica. Todo o resto é uma questão de velocidade, alcance e terreno.


Pergunta 1: Quanta carga útil um cão-robô industrial realmente carrega?

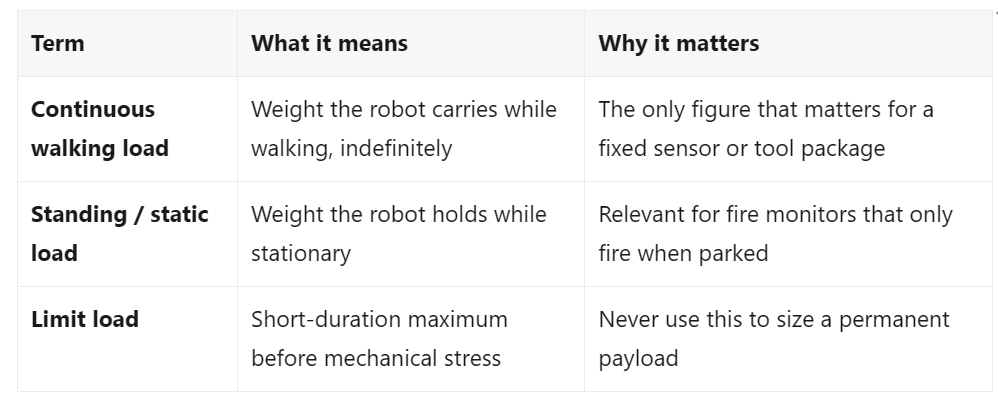
Os números de carga útil são citados de três maneiras diferentes em todo o setor e não são intercambiáveis.

Pergunta 2: Quanto torque as juntas precisam?

O torque da junta determina se o robô pode ficar de pé novamente após uma queda, subir um degrau ou segurar uma carga em extensão. As juntas de baixo torque forçam uma carga útil mais leve para proteger a caixa de câmbio.

Os módulos de junta Weide se enquadram em cinco níveis de torque:

45–48 N·m — WD-X1 (pico de 45 N·m), WD-L1 (48 N·m). A classe leve: um pacote de sensores de 8 kg em terrenos suaves.

71,4 N·m — WD-C1W. Torque mais alto que o C1 com carga útil semelhante, porque as tração nas quatro rodas extras adicionam massa para se mover.

200 N·m — WD-E1, WD-E1W. A camada intermediária: um corpo de 52–60 kg com uma carga de caminhada de 30 kg ou uma carga de pé de 100 kg.

500 N·m — WD-EX1. Projeto de junta à prova de explosão, construído para áreas perigosas da Zona 2.

600 N·m — WD-S1, WD-S1W. A camada superior: carrocerias acima de 118 kg e cargas úteis de 170 kg.

O torque por si só não prevê o desempenho. Uma junta de 600 N·m num corpo de 128 kg e uma junta de 600 N·m num corpo de 118 kg produzem diferentes perfis de aceleração. A massa corporal é tão importante quanto o valor do torque.

Pergunta 3: Qual classificação de IP meu site exige?

IP54 suporta poeira e chuva leve. É uma classificação de área interna e coberta. WD-L1 e WD-L1W são plataformas de laboratório e campus; a orientação do próprio fabricante diz que eles não devem ser encharcados em água ou correr sob chuva forte.

IP66 lida com vedação à prova de poeira e jatos de água potentes. Adequado para pátios externos, canteiros de obras e áreas de lavagem.

IP67 lida com imersão temporária. O WD-M1 transporta isso para toda a máquina; WD-C1, WD-C1W e WD-S1 transportam-no ao nível das juntas – e as juntas são as partes mais expostas a salpicos e água parada.

A temperatura é a segunda metade da questão e é fácil de ignorar. WD-C1, WD-C1W e WD-M1 publicam uma faixa de -20 °C a 55 °C. WD-L1 publica -10 °C a +45 °C. O WD-L1, portanto, não é uma plataforma para armazenamento refrigerado ou para plantas de alta temperatura, embora sua classificação IP54 pareça adequada para um local interno limpo.

Sobre Tianjin Weide Aviation Technology Co., Ltd.

projeta e fabrica plataformas robóticas móveis e sistemas não tripulados em suas instalações no distrito de Dongli, Tianjin, China. A empresa foi constituída em setembro de 2024, possui certificação ISO 9001 válida até dezembro de 2028 e está registada como PME nacional de base tecnológica. Seu portfólio abrange chassis com rodas, esteiras, quadrúpedes e rodas, sistemas UAV e desenvolvimento completo de robôs, com cooperação OEM/ODM e engenharia de chassis customizada disponível.

Perguntas frequentes

P: Qual é a diferença entre carga de caminhada contínua e carga em pé em um robô quadrúpede?

Carga de caminhada contínua é o peso que o robô carrega enquanto se move indefinidamente. Carga em pé é o peso que ela suporta enquanto está parado. Para um monitor de incêndio que funciona apenas quando estacionado, aplica-se a carga permanente. Para um cabeçote LiDAR que funciona durante a patrulha, aplica-se carga de caminhada contínua. No WD-S1 os dois valores são 170 kg e 100 kg respectivamente.

P: O IP66 é suficiente para uso industrial externo?

IP66 é à prova de poeira e resiste a jatos de água potentes. É adequado para pátios externos, canteiros de obras e áreas de lavagem, mas não cobre imersão. Para locais com água parada ou respingos fortes no nível da junta, procure IP67 nas juntas – WD-C1, WD-C1W e WD-S1 alcançam IP67 na junta.

P: Um robô quadrúpede padrão pode entrar em uma área perigosa da Zona 2?

A entrada na Zona 2 requer certificação Ex — para a linha Weide, Ex IIB T4 Gb no WD-EX1. A classificação IP aborda apenas a proteção contra entrada e não cobre o risco de ignição.

P: Qual modelo Weide carrega a maior carga útil?

O WD-S1 suporta uma carga de caminhada contínua de 170 kg com um corpo de 118 kg e articulações de 600 N·m. O WD-S1W suporta carga em pé de 170 kg com um corpo de 128 kg e uma velocidade máxima de 6 m/s.

Notícias relacionadas
Deixe-me uma mensagem
E-mail
info@tjwdhk.cn
Endereço
Sala 3025, Edifício 1, Zona F, Guangxuan Road, Base da Sede Internacional do Aeroporto, Distrito de Dongli, Cidade de Tianjin, China
X
Utilizamos cookies para lhe oferecer uma melhor experiência de navegação, analisar o tráfego do site e personalizar o conteúdo. Ao utilizar este site, você concorda com o uso de cookies. política de Privacidade
RejeitarAceitar